会老的机械臂:大模型 agent 能察觉自己的身体在老化,并想办法应对吗?
我们让一个大模型 agent 在家里操控一台小机械臂,连续十天(仿真)。这期间它的关节打滑、电机磨损、相机被碰歪、维修时装反了电机、夹爪变弱,没有人告诉它。它能用的信息,真实的机械臂也都能拿到。
主要发现
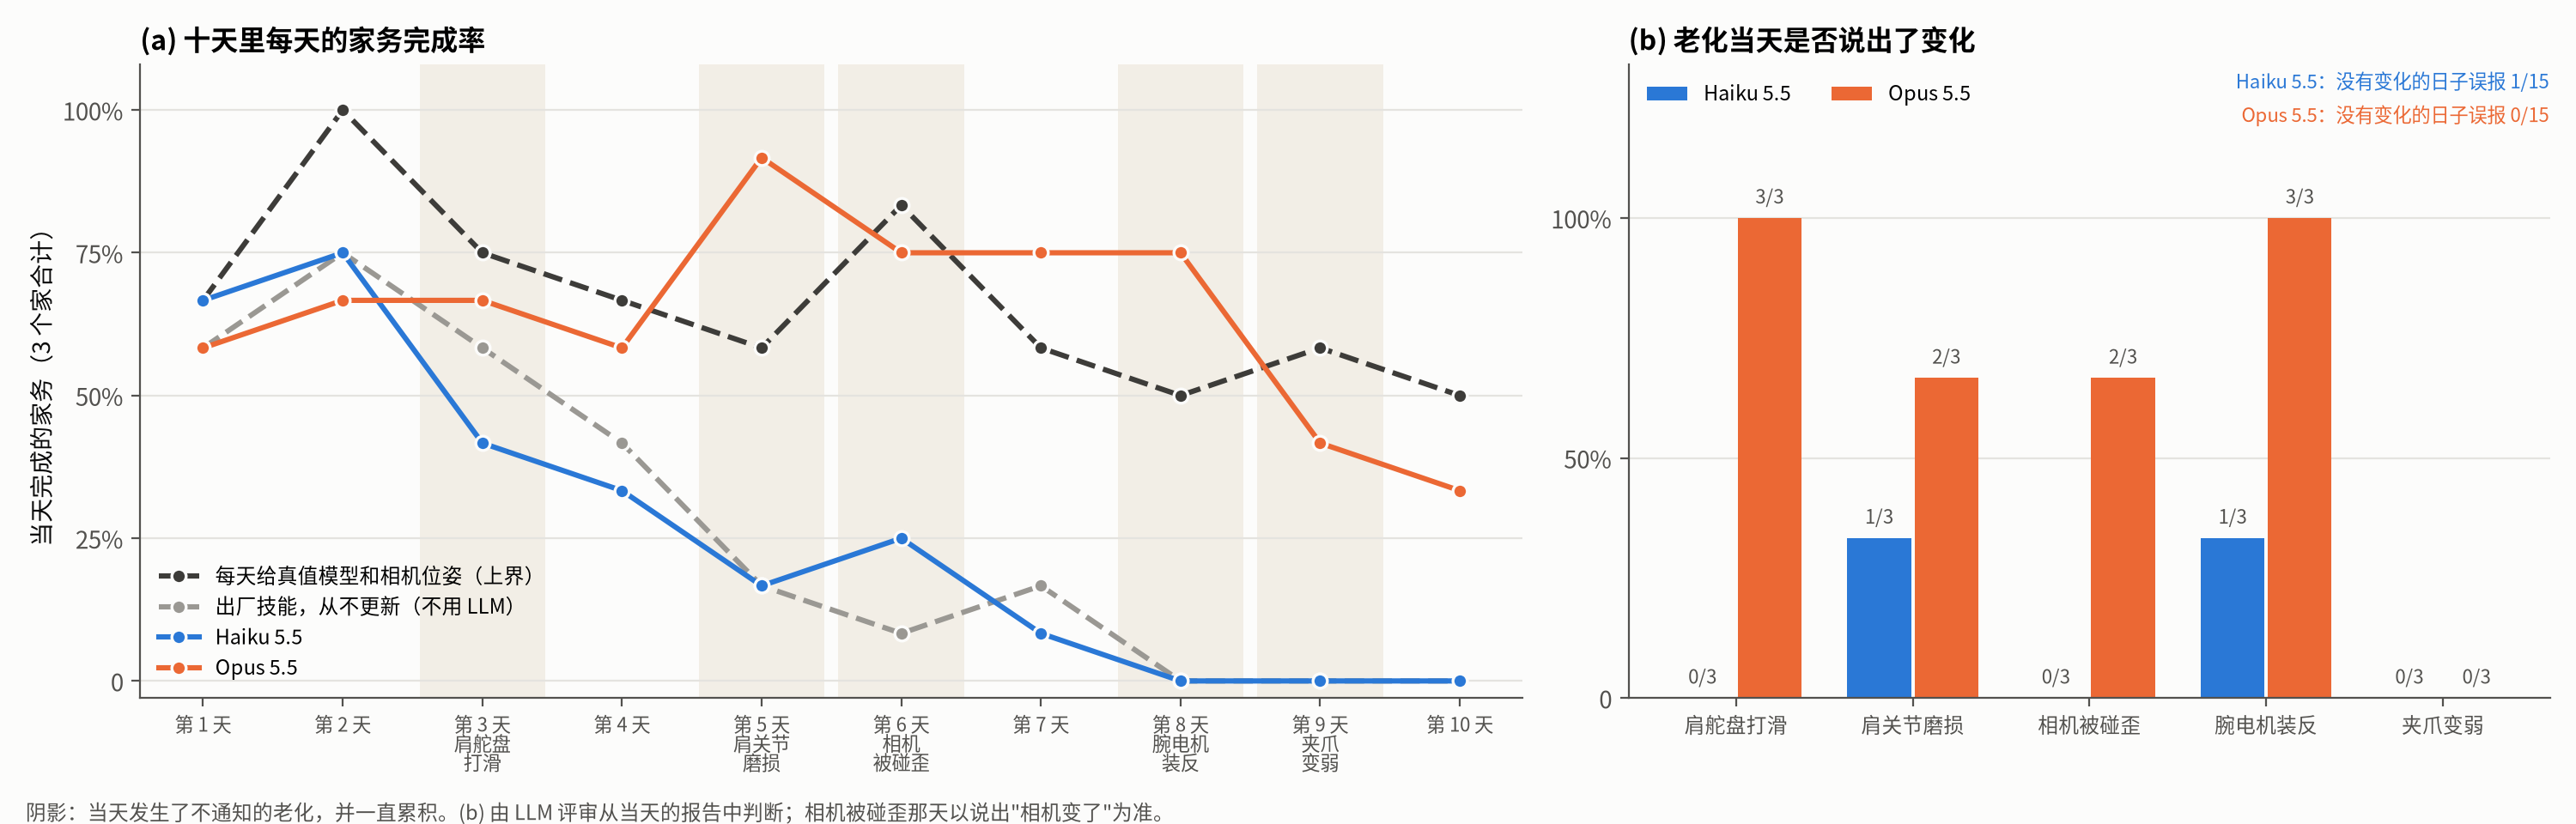
- 不维护自己的机器人衰退得很快。出厂技能和出厂标定一直不更新时,家务完成率从第 1 天的 58% 降到第 8 天起的 0,十天合计 28%。
- Claude Opus 5.5 维护得几乎和"知道真相"一样好。十天完成 64% 的家务;对照组每天早上直接拿到真实的身体模型和相机位姿,完成 67%,两者差异不显著。Claude Haiku 5.5 完成 27%,和完全不维护一样。
- Opus 自己养成了早上体检的习惯。它把静止姿态下的关节读数和前几天对比,在关节打滑、电机装反的当天就发现了问题(各 3/3),还报出了偏移量;没有变化的日子从不误报(0/15)。
- 它会换做法,而不只是重新标定。肩部电机磨损后,Opus 从负载和温度上发现问题,改用省力的静止姿态,并在家务之间安排冷却。那天完成 11/12,比对照组(7/12)还多。
- 体检没覆盖到的地方仍是盲区。夹爪变弱在三个家里都没被察觉(0/3),Opus 把失败归到了别的原因上,完成率降到 33–42%。
1 · 为什么研究这个机器会老,而且没人告诉它
人上了年纪,膝盖和手都不如从前,但大多数人能察觉到,并调整做事的方式。机器人也会老:舵盘被撞后打滑,电机磨损发热,相机支架被碰歪,维修师傅换了零件、接线方式不一样了。在家里,这些变化不会有人记录下来,机器人只会发现以前能做的事,现在做不好了。
难点在于找原因。一件事没做成,可能是机器人对自己的认识(它的身体模型)本来就不够准,也可能是身体真的变了。前者需要更仔细,后者需要重新认识身体,或者换一种做法。两者弄混代价都很大:一出问题就重新标定,会把一天的时间都耗掉;关节在漂移却当成运气不好,机器人就会一天天变差。
如今的大模型已经能写、能调机器人代码。这为长期在家工作的机器人提供了一种分工:快速控制留在代码里,包括感知、逆运动学、抓取,它们都依赖机械臂和相机的标定;大模型做慢的那一层:它没法待在 20 Hz 的控制回路里,但可以编写这些代码、观察执行效果并修复它们。我们想知道,今天的模型能不能把这一层做好,让一台会老的机器人一直有用。
我们不训练任何参数。agent 每天能带到第二天的只有文本和代码:它的身体模型(body_model.json,一个运动学上的自我模型)、技能代码和笔记。所以它的每一次调整都看得见,也能和真实情况逐项对照。
2 · 实验设计一个能用真机复现的家
实验在仿真(MuJoCo)里进行,但我们给自己定了一条规矩:每一个观测、动作、任务和老化,都必须在真实的 SO-101 机械臂上存在。机器人拿不到任何"上帝视角"的坐标,它看到的就是一台装了两个相机的真机能看到的:
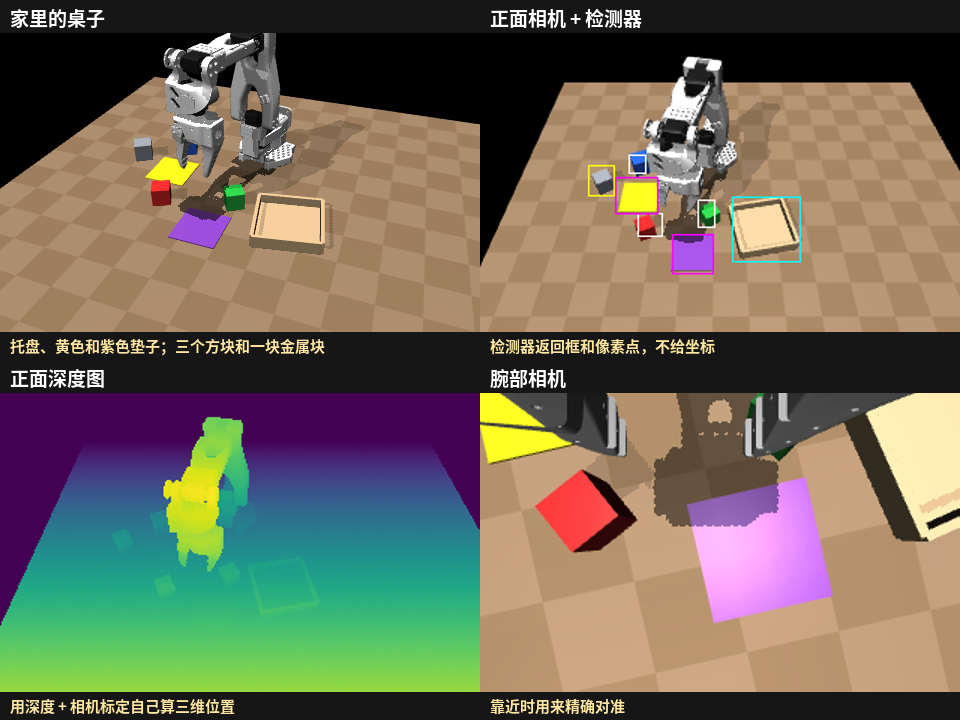
- 家务用一句话给出,例如"把红色方块放进托盘"。每天 4 件,每件限时 2 分钟,成败由仿真判定。
- 物理是诚实的。只靠摩擦夹住物体;复位只是让电机重新上力,不会把东西瞬移回原处;物体留在机器人放下的地方,夜里有人收拾桌子;舵机受力会发热,过热会掉力。
- 机器人从出厂状态开始:一个有几毫米误差的身体模型,一套出厂技能(正面相机粗定位、腕部相机精对准、分步下降、确认夹住、失败重试),以及简短的安装说明。
五种老化,每隔几天来一次
下面每一种老化,都可以在几分钟内对一台真实的 SO-101 做出来。变化会累积:机器人没处理的,会一直存在。
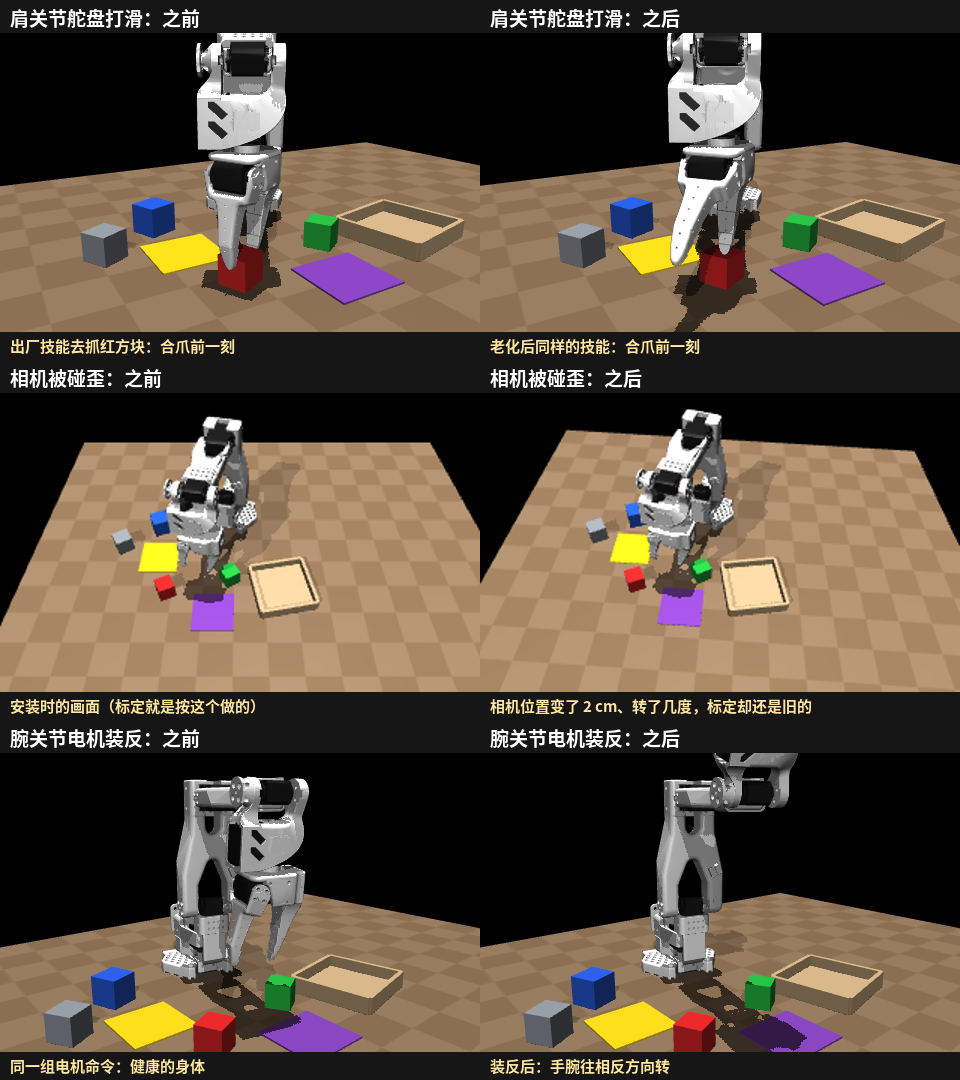
| 天 | 悄悄发生的变化 | 在真机上怎么做到 | 出厂技能,不更新 | 对照组(真值) |
|---|---|---|---|---|
| 3 | 肩关节舵盘打滑(0.15 rad) | 修改舵机零位,或拧松舵盘 | 13/24 | 17/24 |
| 5 | 肩关节磨损(力矩 ×0.35、刚度 ×0.3) | 调低力矩上限、P 增益或供电电压 | 15/24 | 16/24 |
| 6 | 正面相机被碰歪(2 cm、几度) | 碰一下相机支架 | 11/24 | 18/24 |
| 8 | 维修失误:腕关节电机装反 | 翻转舵机的方向设置 | 0/24 | 18/24 |
| 9 | 夹爪舵机变弱(力矩 ×0.3) | 调低夹爪舵机的力矩上限 | 12/24 | 14/24 |
后两列来自一次不用大模型的标定实验:6 个家、4 件家务,每次只施加一种变化(没有变化时分别为 21/24 和 19/24)。第一、三、四种变化可以靠重新标定解决;肩关节磨损和夹爪变弱不行,机器人只能换一种做法,或者认识到自己做不到了。
怎么衡量
- 家务完成数:每天 4 件,3 个家,每个家的机械臂都做了不同的随机化(连杆长度、电机标定、摆放位置)。
- 是否察觉:每一天,机器人有没有说出自己的身体(或相机)变了?由一个大模型评审读当天的报告来判断;在之前的一项研究里,另一个评审模型与它的一致率为 98%(Cohen's κ = 0.96)。
- 两个不用大模型的参照。"出厂技能,不更新"代表完全不维护会怎样;"对照组"运行同样的技能,但每天早上直接拿到真实的身体模型和当天真实的相机位姿,代表仅靠重新标定所能达到的最好结果。
3 · 结果Opus 维护得几乎和对照组一样好
| 方式 | 十天家务完成 | 察觉变化 | 误报 | 当天结束时身体模型误差 |
|---|---|---|---|---|
| 对照组(每天给真实身体模型和相机位姿) | 80/120(67%) | — | — | 0 |
| 出厂技能,从不更新 | 33/120(28%) | — | — | — |
| Claude Haiku 5.5 | 32/120(27%) | 2/15 | 1/15 | 50 mm |
| Claude Opus 5.5 | 77/120(64%) | 10/15 | 0/15 | 5 mm |
Opus 对 Haiku:家务完成 p = 8×10⁻⁹,察觉 p = 0.008(Fisher 精确检验)。Opus 对对照组:p = 0.79。Haiku 对完全不维护:p = 1。两个模型每天实际用时都在四分半钟左右。
早上的体检
没有人要求,Opus 在早期就给自己建立了一套例行检查:开工前读静止姿态下的关节编码器,做几个探测动作,再和前几天对比。正是这样,它在肩关节打滑和腕部电机装反的当天就发现了问题,偏移量也估得相当准:
在十五个没有变化的日子里,同样的检查告诉它一切照旧,它也从没有说过身体变了。
换一种做法,而不只是重新标定
肩关节磨损不改变几何,所以体检看到的关节读数一切正常。Opus 是从电机的负载和温度上发现的:
随后它改写了技能:静止时让肩膀竖直(这个姿态下负载只有约 30),并在家务之间安排冷却。三个家合计,Opus 那天完成了 11/12,对照组只有 7/12:再完美的标定,也不会告诉你要让一台累坏的电机歇一歇。
盲区
夹爪舵机变弱后,Opus 看到了症状(夹持时负载一直顶在最大值),但没有找到原因:
三个家里都没有察觉这次变化,最后两天的完成率降到 33–42%。其中一个家的 Opus 加了一个减少损失的习惯:每次放下物体后再看一眼,没放好就重新抓起来。相机被碰歪在三个家里察觉到了两次;剩下那一次,Opus 只核对了关节读数,得出"没有标定漂移"的结论,没有想到相机。
Haiku 看到了问题,却理不清原因
Haiku 5.5 其实注意到了事情不对。它写道:"问题要么出在模型的高度上,要么是白天有什么物理上的东西变了,我分不开这两者。"有一次它甚至猜对了"舵盘可能打滑了"。但它从没验证这个猜测,也没有修复任何东西。第 3 天以后它的身体模型一直偏差约 50 mm,腕部电机装反后偏差约 200 mm;从第 8 天起,它一件家务也没完成。
4 · 背后的机制受控实验
在家庭实验之前,我们做过更简单的受控实验:单次会话,感知是理想化的(直接给出手的位置)。它们给出的图景一致,也有助于解释原因。
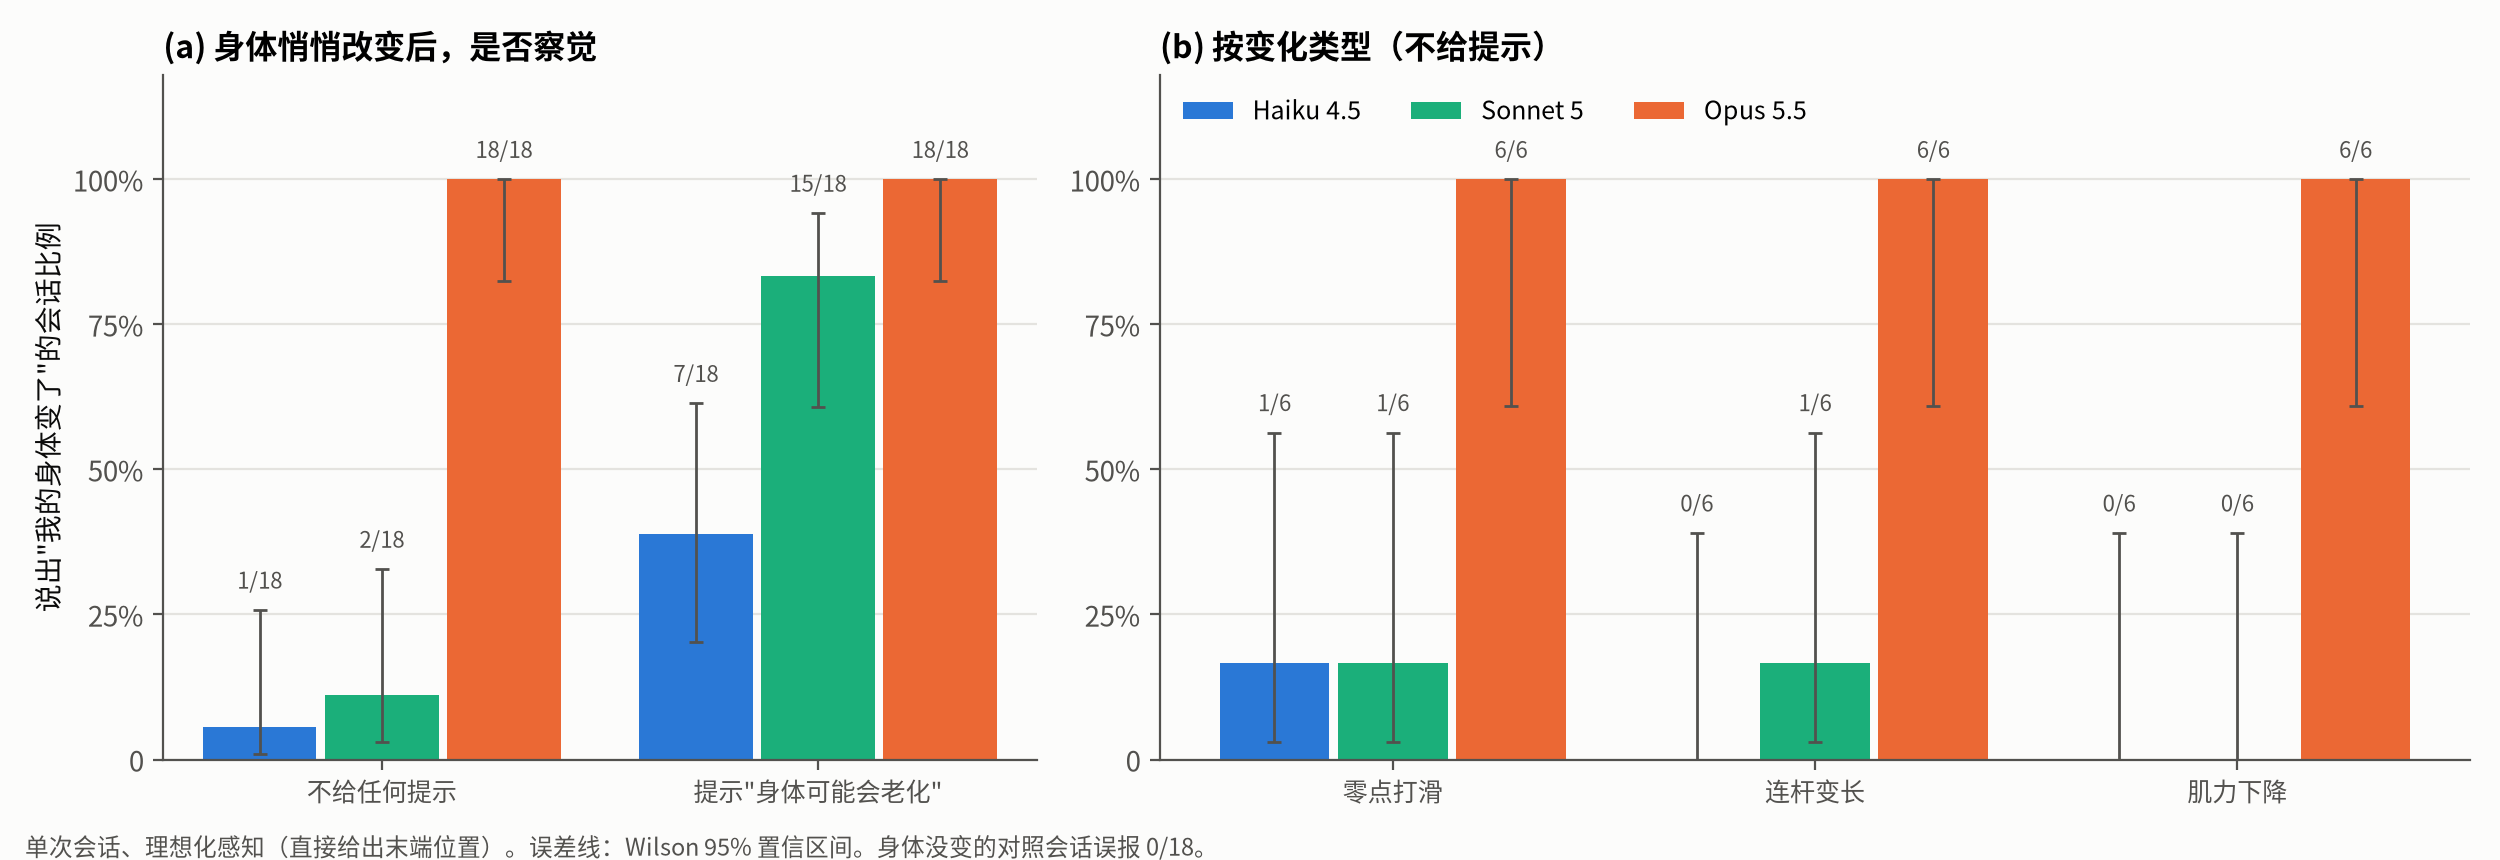
- 相信过去的自己。删掉机器人以前的测量记录后,Opus 察觉变化的次数一样多(删前删后都是 17/18)。它把自己记下的模型精度当作参照:如果现在的预测比那个精度差得多,就是身体变了。较弱的模型看到同样的偏差,往往得出"以前的模型本来就不准"的结论。
- 闭环控制不能代替自我认识。一个盯着手看、不断纠正的控制器,即使老化很严重,也能完成看得见、不赶时间的伸手动作。但它对付不了抓取时的朝向(它观察不到)、相机视野之外的目标、快速动作、装反的电机和力量不足。家庭实验正是围绕这些缺口设计的。
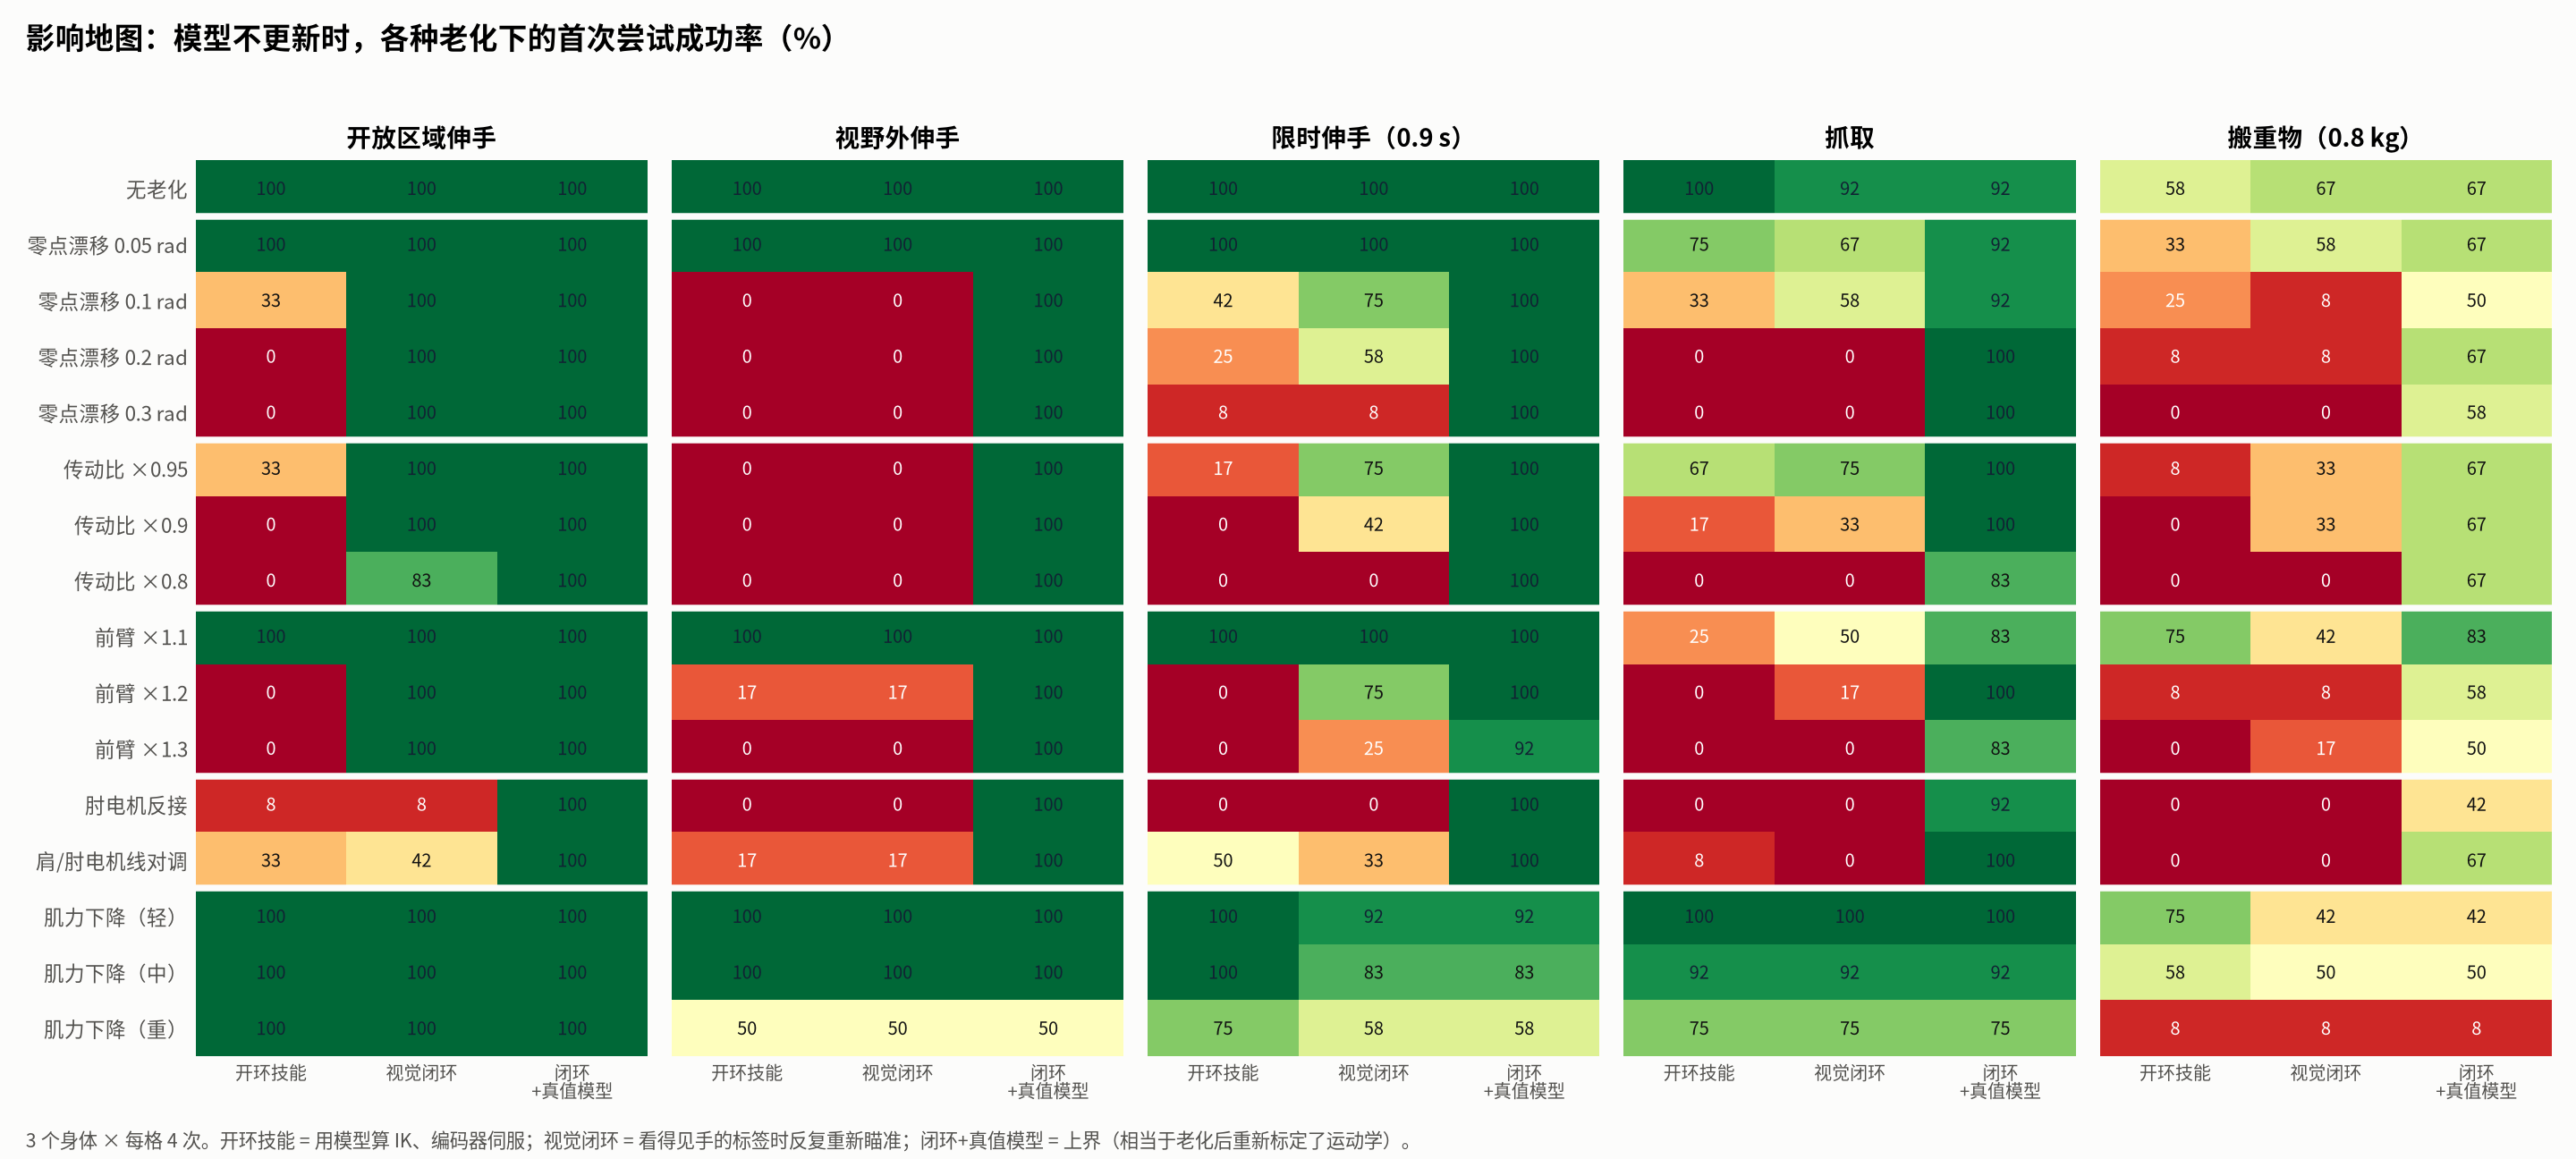
5 · 局限与下一步目前还不能说的
- 只在仿真里。所有设定都按能移植到真实 SO-101 来设计,下一步是在真机上复现其中两三种老化。
- 样本量小。每个模型 3 个家、各十天,察觉率的置信区间较宽。
- 检测器是模拟的。它会像真实检测器一样漏检、抖动,但不会把一个物体认成另一个。
- 家务种类单一。目前只有"把 X 放到 Y"。
- 自检只覆盖 agent 自己想到的东西。Opus 的体检在覆盖范围内非常有效,范围之外就沉默了。怎样让 agent 主动把自检扩展到力量、夹持和传感器,是我们接下来最感兴趣的问题。
附录实验细节
- 仿真器。MuJoCo,使用 MuJoCo Menagerie 中的 SO-ARM100 模型(与 SO-101 属于同一运动学结构),桌上有托盘、两块垫子、三个 3–4 cm 的方块和一块 80 g 的金属块。控制频率 20 Hz,带指令限速和过载断电。舵机发热采用一阶模型:满载时每秒升高 0.8 °C,时间常数 240 s,70 °C 以上开始降额。
- 感知。正面相机输出 320×240 彩色图和毫米精度深度图,腕部相机输出 320×240 彩色图;开放词汇检测器基于渲染器的分割结果模拟,漏检率 5%(小物体 20%,夹爪 15%),框有抖动。每张图像或每次检测都计入每天 600 次的预算。
- Agent。Claude Opus 5.5 和 Claude Haiku 5.5,通过 Claude Code 命令行运行,只有三个工具(命令行、读文件、写文件),运行在沙箱里,只能访问机器人的 HTTP 接口和自己的工作目录。每天是一次会话,最长 45 分钟,空闲时间 3000 个控制周期;工作目录逐日延续。
- 每个家。机械臂按家随机化(连杆长度、电机零位、方向和增益、底座位置);机器人从一个误差 3–5 mm 的身体模型开始。
- 受控实验。察觉实验每组 72 次单独会话(3 个模型 × 4 种变化条件 × 3 个身体 × 2 次重复),删除测量记录的消融实验采用相同设计。其中部分会话是在我们修复一个隔离问题之前运行的(该问题可能让 agent 看到通用的实验目录名);修复后重跑主要条件,结果一致(Opus 18/18,修复前为 17/18)。